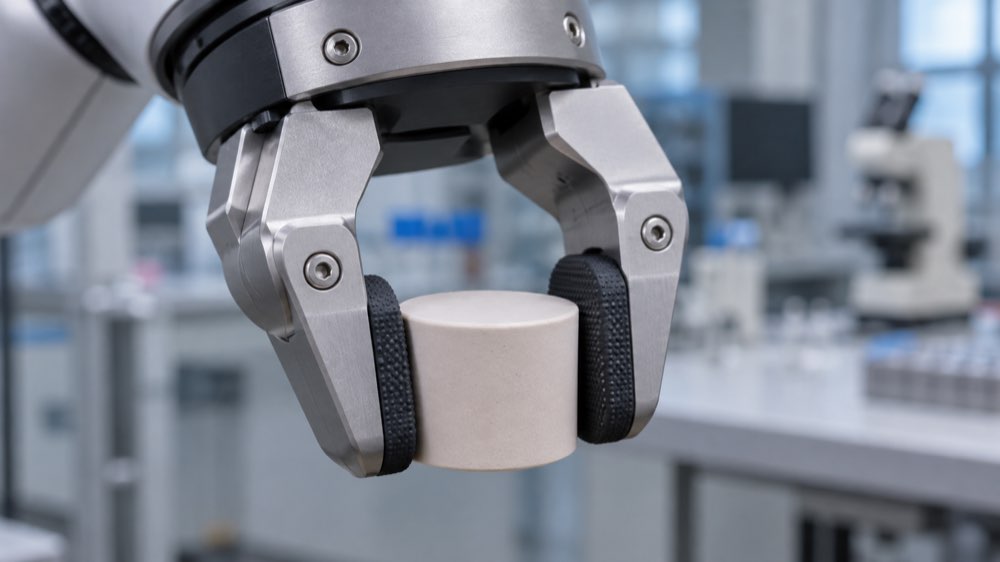
En robotgriber skal både holde fast og undgå at klemme for hårdt. Det kræver information om, hvad der sker lige dér, hvor griberen rører genstanden. Microchip Technology præsenterede tirsdag den 10. november en chip, der gør de elektriske signaler fra et gitter af små berøringssensorer til digitale data. Chippen hedder ATFCD52 og er udviklet til blandt andet robotgribere og robothænder. Microchips meddelelse om ATFCD52
Arbejdet er delt mellem tre komponenter. Selve sensoren sidder ved kontaktfladen. Den nye chip aflæser sensoren, og en separat processor kan bruge tallene til at beregne, hvordan griberen bliver belastet. Robotstyringen skal derefter afgøre, om grebet skal ændres. Det giver udviklere en komponent til at indsamle målingerne, mens de stadig selv skal bygge den del af systemet, der reagerer på dem.
Et gitter viser, hvor grebet ændrer sig
En kapacitiv sensor bruger elektroder, som kan lagre elektrisk ladning. Når et eftergiveligt lag i sensoren presses eller forskydes, ændrer det forholdene mellem elektroderne og dermed den målte kapacitans. Et gitter med flere målepunkter viser, hvor ændringen sker. En enkelt måling af den samlede kraft fra griberen vil derimod kun give ét tal for hele kontaktfladen.
Den forskel er nyttig, når en genstand begynder at flytte sig i grebet. En griber, der løfter et glat emne, kan stadig trykke lige hårdt, mens belastningen flytter sig på sensorens overflade. Den ændring kan være et signal om, at emnet er ved at glide. Kraften vinkelret på fladen beskriver, hvor hårdt griberen trykker ind mod emnet. Kraften langs fladen hjælper med at beskrive, hvad der trækker eller skubber emnet på tværs af grebet.
Microchip oplyser, at komponenten kan tilsluttes med op til 32 sendelinjer og 20 modtagelinjer. Linjerne bruges til at aflæse et todimensionalt gitter. Det er derfor vigtigt at skelne mellem antallet af elektriske linjer og antallet af steder, sensoren kan aflæse i gitteret. Chippen har 20 parallelle analoge indgange, der gør det muligt at måle på modtagelinjerne samtidig. Microchips tekniske oversigt over berøringsmåling
800 målebilleder i sekundet gælder et bestemt gitter
Microchip opgiver op til 800 aflæsninger af hele gitteret pr. sekund for en sensor med 10 gange 10 målepunkter. Ved den hastighed er der cirka 1,25 millisekund mellem målebillederne. Producenten knytter hastigheden til sensorens størrelse. Tallet siger derfor ikke, hvor hurtigt et større gitter kan aflæses, eller hvornår robotten har ændret grebet.
Tiden fra en genstand begynder at glide, til griberen reagerer, omfatter også behandling af data og mekanisk bevægelse. Hvis styringen for eksempel bruger flere målinger til at skelne mellem begyndende glidning og et kort stød udefra, skal den have tid til at indsamle dem. Herefter skal en motor kunne flytte eller spænde griberen. En hurtig aflæsning gør flere data tilgængelige i det tidsrum, men hastigheden for hele robotten må måles på den færdige konstruktion.
Producenten oplyser også, at chippen er designet til at skelne ændringer under én femtofarad. Det er en størrelse for elektrisk kapacitans. Hvor lille en fysisk ændring i grebet der kan måles, afhænger også af sensorens udformning og af støjen omkring den. En udvikler må derfor finde ud af, hvordan de elektriske værdier hænger sammen med de kræfter, som den konkrete griber bliver udsat for.
Det kan eksempelvis undersøges ved at belaste griberen med en kendt kraft, først lige ind mod fladen og derefter langs den. Hvis to forskellige belastninger giver næsten ens signaler, skal styringen bruge flere oplysninger for at kende forskel. Et tykt og blødt lag kan fordele trykket over flere punkter, mens et tyndere lag kan give en mere lokal ændring. Derfor kan et sensorskift ændre, hvordan målingerne skal fortolkes, selv om chippen og griberens motor er de samme.
Den samme bevægelse kan betyde flere ting
Et signal om bevægelse er mest nyttigt, hvis robotten kan skelne mellem det, den selv gør, og det, der er ved at gå galt. Når en robot bevidst flytter et emne mellem fingrene, vil målingerne også ændre sig. Et forskerhold beskrev i IEEE Sensors Journal et forsøg, hvor de brugte både vibrationer og ændringer i forholdet mellem kræfter langs og vinkelret på kontaktfladen til at skelne begyndende glidning fra et nyt greb. Det var en separat forskningsopstilling og viser, hvorfor det kræver mere end en enkelt grænseværdi at fortolke kontakten. Studiet om tidlig registrering af glidning
For skrøbelige emner kan det også være et problem, hvis styringen reagerer på enhver mistanke om glidning ved at klemme hårdere. Et for stort tryk kan skade emnet, mens et for lille tryk kan få det til at falde. Et andet forskerhold har undersøgt, hvordan en robot kan bruge information om emnets stivhed til at justere, hvor meget den øger kraften. Det illustrerer, at måledata og valget af reaktion er to forskellige opgaver i udviklingen. Forskningsartikel om finjustering af robotgreb
Microchip beskriver et udviklingssæt med et medfølgende gitter på 10 gange 10 og mulighed for at tilslutte en egen sensor. Med det kan udviklere se målingerne og afprøve, hvordan signalet ændrer sig under kontakt. Om robotten kan opdage glidning tidligt nok til at holde fast i en bestemt genstand, skal stadig afgøres med den valgte sensor, styring og mekanik samlet. Microchips udviklingssæt til ATFCD52
Det medfølgende gitter er udgangspunkt for forsøget. Til at forbinde sættet med en computer beskriver Microchip et separat USB-kort, som kan sende målebillederne videre til producentens software. Udviklere kan dermed undersøge sensorens signal, før de vælger, hvordan griberen skal reagere i den endelige robot.


