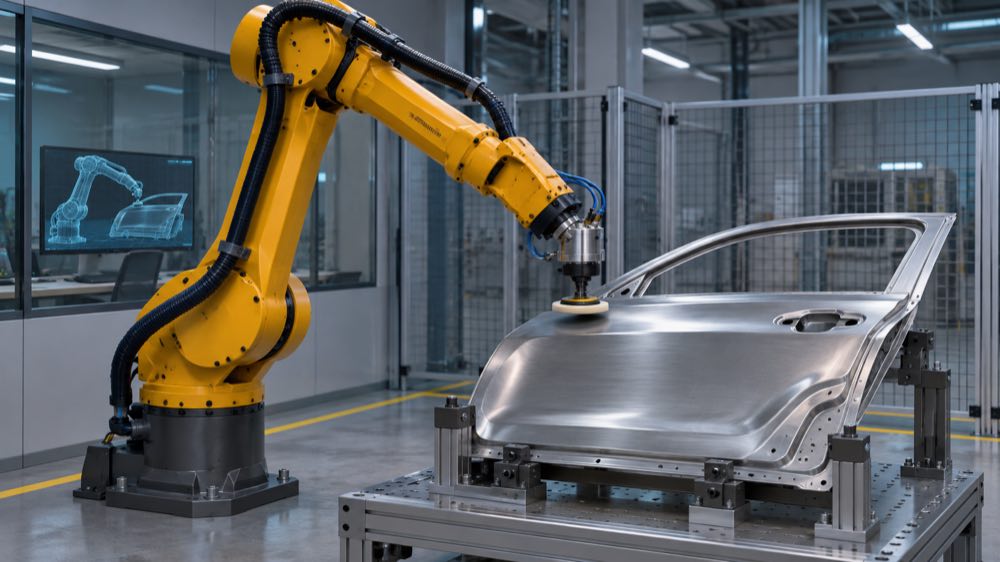
En robot, der skal arbejde på en bilfabrik, kan afprøve sine bevægelser i en digital kopi af produktionslinjen, før den får et værktøj i hånden. Det var et af eksemplerne, da Nvidias robotchef Deepu Talla mandag den 9. november præsenterede selskabets samarbejde med sydkoreanske industrivirksomheder på AI Day i Seoul. Nvidia fremhæver samtidig et forsøg med LG, hvor en robot har udført opgaver i et fysisk fabriksmiljø.
Ifølge MoneyTodays dækning fra Seoul viste Talla virtuelle industrirobotter, der håndterede bilkarrosserier på en modelleret produktionslinje. Eksemplet var knyttet til Hyundai Motor Group og brugte Nvidias Omniverse og Isaac. Aju Press rapporterer, at Talla beskrev en digital kopi af en Hyundai-fabrik og nævnte præcisionsslibning af bildøre som en opgave, der kan undersøges med fysikmotoren Newton.
De to eksempler siger noget forskelligt om, hvor langt teknologien er nået. Hyundai-eksemplet viser et miljø, hvor robotter og produktionsudstyr kan afprøves virtuelt. LG-forsøget, som Nvidia beskriver i sin gennemgang af samarbejderne i Sydkorea, involverede en fysisk CLOiD-robot, som udførte manipulations- og produktionsopgaver. Nvidia oplyser ikke i gennemgangen, hvor længe forsøget kørte, eller hvor ofte robotten måtte have hjælp.
En digital fabrik skal kunne mere end at ligne den virkelige
Hyundai har tidligere beskrevet, hvordan koncernen vil bruge digitale tvillinger til at samle fabriksdata, simulere produktionsforløb og afprøve styringssoftware og hardware, før den sættes i drift. En virtuel kopi kan blandt andet give ingeniører et sted at undersøge, om en robotarm kan nå et emne, og om dens bevægelse kolliderer med en holder eller en anden maskine.
Hyundai nævner også test, hvor fysisk udstyr indgår i et ellers simuleret forløb. En virkelig styreenhed kan for eksempel modtage beregnede signaler fra en virtuel maskine og sende kommandoer tilbage. Så kan ingeniørerne undersøge, om styringen reagerer på signalerne i den rigtige rækkefølge, før en rigtig maskine bevæger sig. En model af hele linjen kan samtidig bruges til at undersøge, hvad der sker, hvis én station arbejder langsommere end de andre. Det er en anden type afprøvning end at træne en robot i at løse én opgave.
Præcisionsslibning viser, hvor hurtigt en sådan afprøvning bliver mere krævende. En robotarm kan følge en bane tæt på en bildør, men når værktøjet rammer overfladen, får kontaktkraft og materialets reaktion betydning. Hvis en virtuel model undervurderer friktionen eller antager, at emnet sidder helt fast, kan den foreslå en bevægelse, som ser rigtig ud på skærmen og giver et andet resultat i fabrikken. Det er et eksempel på, hvilke egenskaber en model skal repræsentere, hvis den skal bruges til at undersøge den konkrete opgave.
Newtons dokumentation beskriver projektet som en åben fysikmotor til robotlæring, startet af Disney Research, Google DeepMind og Nvidia under Linux Foundation. Motoren bruger grafikprocessorer til at køre beregninger og giver adgang til flere metoder til at modellere bevægelse og kontakt. Værktøjet kan hjælpe udviklerne med at beregne et forløb under valgte antagelser. Hvor godt beregningen svarer til en slibeopgave, afhænger blandt andet af, hvordan værktøjet, materialet og styringen er beskrevet.
At vælge en fysikmotor er også et valg af, hvilke beregninger der skal afprøves. Isaac Labs vejledning til at flytte styringer mellem PhysX og Newton beskriver, hvordan udviklere kan prøve den samme lærte styring i to miljøer. Hvis en robot kun løser opgaven i det miljø, den blev trænet i, kan det pege på en afhængighed af simulatorens antagelser. Et godt resultat i begge miljøer giver et bedre grundlag for det fysiske forsøg.
LG bruger data fra robotter i den fysiske verden
LG beskrev allerede i august sit træningsanlæg Data Factory i Seoul. Det omfatter både et miljø indrettet som et hjem og et fysisk øvemiljø modelleret efter selskabets vaskemaskinefabrik i Tennessee. Her kan CLOiD-robotter flytte, stable og samle dele, mens LG indsamler data til videre træning. Det er en særskilt beskrivelse af træningsanlægget. Nvidias nye omtale af en demonstration i et fabriksmiljø angiver ikke, at forsøget fandt sted på den fabrik i Tennessee.
Ifølge Nvidia begynder processen med data fra den fysiske verden. Selskabet beskriver derefter, hvordan det udvider datamaterialet med Cosmos, bruger det i træning med GR00T og afprøver styringen i simulation. Den fysiske robot bruger en Jetson AGX Thor til beregninger om bord. Det giver udviklerne mulighed for at føre erfaringer fra en fysisk afprøvning tilbage i træningen og derefter se, hvordan en ny udgave håndterer opgaven.
Nvidias beskrivelse af GR00T skelner mellem kamerabilleder, instruktioner og oplysninger om robotkroppens aktuelle stilling. Et kamera kan vise, hvor en del ligger, mens oplysninger om leddenes position hjælper systemet med at placere griberen i forhold til delen. De data har forskellig betydning, når en opgave flyttes til en ny arbejdsstation. En ny kameravinkel ændrer billedet, mens en anden griber også ændrer, hvilke bevægelser der er mulige.
Det er nyttigt, fordi den næste genstand på et samlebånd sjældent ligger helt præcis som den forrige. Et kamera kan se en del fra en anden vinkel, og en griber kan møde et lidt andet underlag. Et eksempel i dokumentationen til Isaac Lab viser, hvordan udviklere kan variere blandt andet kontaktforhold, ledbevægelser og kamerabilleder under træning, inden en styring overføres til en fysisk robot. Eksemplet beskriver en metode til at håndtere variation. Det fortæller ikke, hvilke parametre LG valgte i sit forsøg.
En demonstration giver endnu ingen mål for en hel produktionslinje
Programmet for AI Day Seoul sætter Tallas præsentation ind i et bredere arbejde med at få robotter, software og produktionsdata til at fungere sammen. For en fabrik vil værdien af de viste metoder afhænge af, om en opgave kan gentages med den krævede kvalitet, og om fejl kan opdages og håndteres uden at forstyrre resten af linjen. Ved slibning kan et driftshold for eksempel måle kvaliteten af den færdige overflade, tiden pr. emne og antallet af afbrydelser. En digital model kan give ingeniørerne flere forsøg, før de ændrer en maskine. Et fysisk forsøg kan derefter vise, hvor modellen ramte rigtigt, og hvad der skal måles igen.


